Robótica Industrial
Te damos la bienvenida al curso. Aquí vas a construir los fundamentos teóricos y prácticos para comprender, diseñar y programar sistemas robóticos: desde la morfología y la cinemática hasta la generación de trayectorias, la visión artificial y la inteligencia artificial aplicada a la robótica.
Vas a trabajar en dos frentes. Por un lado, los robots del laboratorio: Arduino, Dobot Magician y PiCar-X. Por otro, la simulación con CoppeliaSim Edu controlada desde Python, más MATLAB para el cálculo cinemático y para implementar arquitecturas bajo el paradigma ROS 2. El curso cierra con un proyecto integrador en el que cada equipo concibe, implementa y defiende una aplicación robótica propia.
La nota se reparte entre 6 prácticas de laboratorio (30%), 2 tareas de MATLAB (10%), el proyecto final (20%) y dos parciales (40%).
Trimestre septiembre – diciembre 2026 · Sección 1: lunes y miércoles, 7:00 – 8:30 a.m. · Sección 2: martes y jueves, 7:00 – 8:30 a.m. · Todas las clases en el Laboratorio de Autómatas
Todo el material del curso vive en este sitio: temario, contenido de cada clase, cronogramas por sección, guías de laboratorio y directrices de las evaluaciones. Aulas Virtuales se usa únicamente para entregar evaluaciones y publicar calificaciones.
Explora el curso
Temario
Los 12 temas que se cubren a lo largo del trimestre.
Material de clase
El sílabo y las láminas de cada tema, en PDF.
Cronograma
Fecha y contenido de cada clase, por sección.
Plan de evaluación
Ponderaciones, reglas de los Kahoots y fechas clave.
Laboratorios
Las 6 prácticas, sus guías y las normas de la sesión.
Material interactivo
Transmisión de potencia
Un par de engranajes engranando: cómo la relación de transmisión intercambia velocidad por torque, y qué pasa con la potencia cuando hay pérdidas.
Escalamiento ADC
Convierte un voltaje en código digital y escálalo a unidades de ingeniería. Muestra resolución, error de cuantización y la curva escalera del convertidor.
PWM y puente H
Ajusta el ciclo de trabajo y observa el voltaje medio que ve el motor, junto con la tabla de verdad del puente H para giro, freno y rueda libre.
Servomotor y motor paso a paso
El ancho del pulso que fija la posición de un servo, y el ángulo por paso de un motor paso a paso según su microstepping. Dos formas opuestas de mover un eje.
Cinemática directa de un brazo 2R
Mueve las dos articulaciones y observa dónde queda el efector final, su matriz de transformación homogénea y el espacio de trabajo alcanzable.
Jacobiana y singularidades
La elipse de manipulabilidad sobre el mismo brazo 2R: en qué direcciones se mueve bien, y qué pasa cuando el brazo se estira y pierde un grado de libertad.
Espacio articular vs. cartesiano
El mismo punto de partida y de llegada, interpolando ángulos o interpolando en línea recta. Por qué existen MOVJ y MOVL, y cuándo la recta no se puede hacer.
Umbral HSV y convolución
Segmenta una imagen por color con umbrales HSV y aplica núcleos de convolución (Sobel, desenfoque, realce) para ver de dónde salen los bordes.
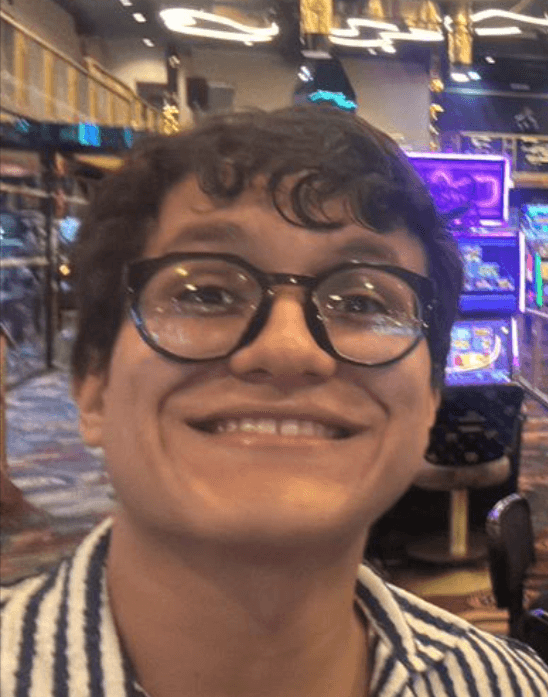
Sobre el profesor
José Gabriel Montilva Palencia
Soy José Gabriel Montilva Palencia, Ingeniero Electricista egresado Cum Laude de la UNIMET, y aspirante a Ingeniero Mecánico por la misma casa. Terminé todas las materias de la segunda carrera y me falta únicamente el trabajo de grado, así que técnicamente sigo siendo estudiante de esta universidad. Cuando les diga que entiendo lo que es entregar algo a las 11:58 p.m., no lo digo por empatía teórica.
Fuera del aula he trabajado en el diseño de microrredes y sistemas de almacenamiento con baterías, en electrónica de potencia y en el diseño de tarjetas electrónicas. Hoy me dedico a la industria de los gases criogénicos: oxígeno, nitrógeno y argón licuados, que se almacenan y transportan a temperaturas del orden de los 180 a 200 grados bajo cero. Son los gases que hacen funcionar un hospital, una acería o una planta de alimentos, y a esas temperaturas los materiales se comportan de formas que no aparecen en las tablas del pregrado: el acero se vuelve frágil, los sellos se contraen y una válvula mal seleccionada deja de ser un detalle. Mi trabajo es especificar los equipos que hacen que todo eso funcione sin sorpresas.
Me muevo entre SolidWorks, Fusion 360, MATLAB/Simulink, Ansys Fluent, Python y KiCad. Investigo turbomaquinaria y energías renovables, área en la que actualmente trabajo con simulación CFD de turbinas eólicas de eje vertical. Hablo español, inglés y francés, y sé lo suficiente de mandarín para pedir comida con una confianza que los resultados no siempre respaldan.
Mi puerta está abierta para preguntas del curso, para dudas de trabajo de grado y para discutir por qué su robot funciona en simulación y no en el laboratorio. Sobre esto último tengo bastante experiencia personal.